中国科学院沈阳自动化研究所研制出一款基于牛蛙离体骨骼肌的无线近红外光控类生命蝠鲼机器人,相关成果刊载于《Advanced Functional Materials》。
该机器人采用天然离体骨骼肌作为驱动核心,可输出约6.5牛顿收缩力,平均游速达每秒0.54体长,瞬时峰值游速每秒2体长,创下骨骼肌驱动类生命机器人的最高相对行进速度纪录。 目前主要限制在于生物组织寿命与外部能量依赖。
中科院沈阳自动化所研制无线光控类生命蝠鲼机器人,用牛蛙骨骼肌驱动 这条更新来自 ithome.com,发布时间为 2026-09-09,Aioga 保留原文入口以便核验。
摘要:中国科学院沈阳自动化研究所研制出一款基于牛蛙离体骨骼肌的无线近红外光控类生命蝠鲼机器人,相关成果刊载于《Advanced Functional Materials》。该机器人采用天然离体骨骼肌作为驱动核心,可输出约6.5牛顿收缩力,平均游速达每秒0.54体长,瞬时峰值游速每秒2体长,创下骨骼肌驱动类生命机器人的最高相对行进速度纪录。目前主要限制在于生物组织寿命与外部能量依赖。
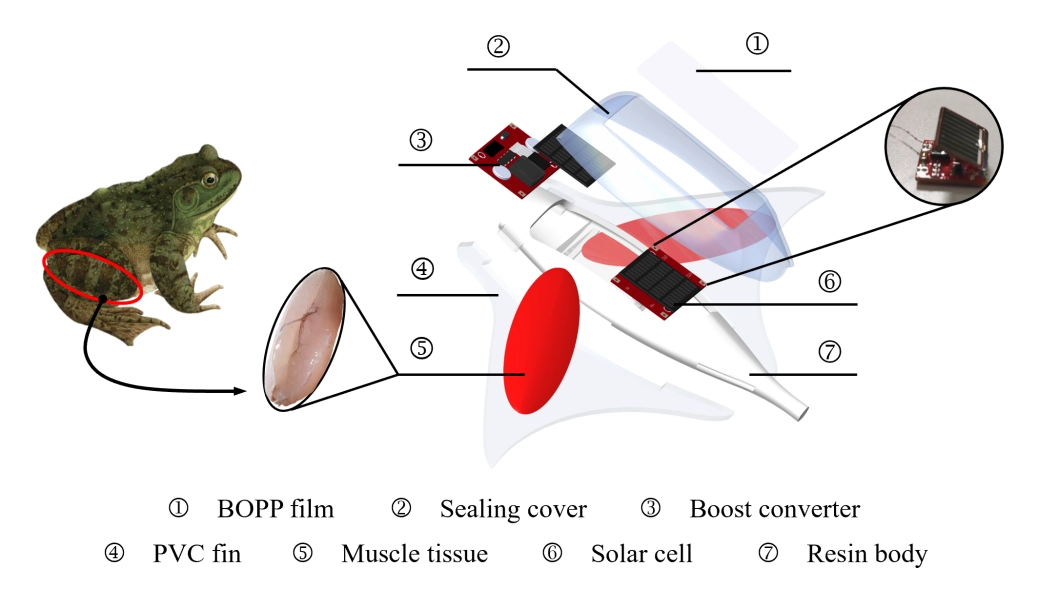
背景:该机器人采用天然离体骨骼肌,而非细胞工程骨骼肌组织,并可通过分时、分区激光辐照控制左右肌肉收缩,实现直行、转向、环形巡游和掉头。材料显示,生物组织寿命和外部能量依赖仍是主要限制。
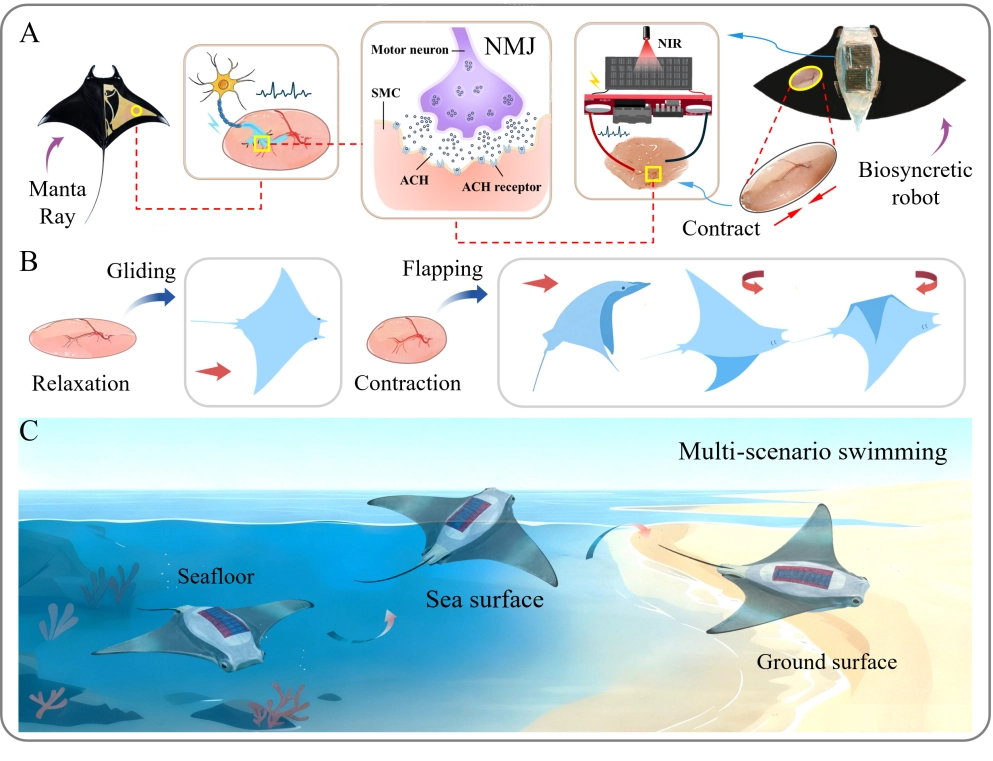
Aioga 观察:Aioga 判断:这项研究的重点在于将天然生物组织直接作为机器人执行器,并完成无线光控和水下多自由度运动验证。现有材料支持其处于实验研究阶段,不足以据此判断其已具备规模化应用条件。
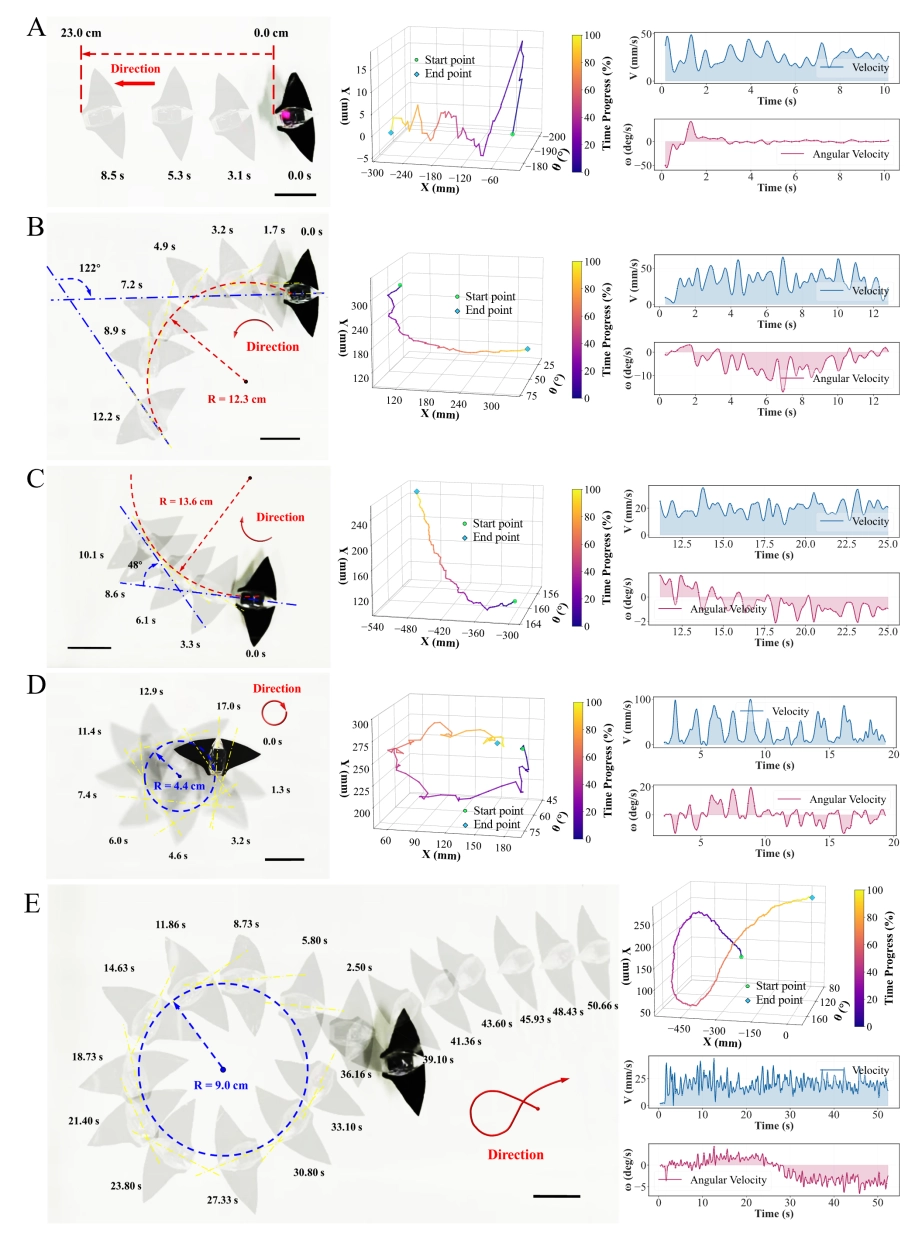
影响与后续:可能影响:该类小型鳍推进机器人可能为浅水环境监测和低扰动水生生物观测提供研究方向,但其应用仍需要面对生物组织寿命、外部能量依赖等问题;相关性能数据不代表已形成成熟产品。 后续观察:研究团队计划优化离体肌肉体外培养体系以延长寿命,研发类神经柔性薄膜电极,并尝试结合光伏系统与机载储能,使机器人能够储存光能并按需调用。
IT之家:https://www.ithome.com/ 9 月 9 日消息,中国科学院沈阳自动化研究所机器人学研究室科研团队受蝠鲼游动机制启发,研制出一款基于牛蛙离体骨骼肌的无线近红外光控“类生命蝠鲼机器人”。
该研究将生物组织直接用作执行器,属于类生命机器人领域的前沿探索。相关成果刊载于国际学术期刊《Advanced Functional Materials》。
区别于领域内主流的细胞工程骨骼肌组织,科研人员创新性地选用牛蛙股薄肌天然离体骨骼肌作为生物驱动核心,其天然肌纤维排布有序,收缩力学性能优于细胞再造肌肉。在优化电刺激条件下(1Hz、5V、每脉冲 10 毫秒),离体肌肉可稳定输出约 6.5 牛顿收缩力,收缩幅度约 25%;极限条件下峰值收缩力达 9.4 牛顿。体外培养测试证实,该离体骨骼肌可维持电响应收缩性能长达 11 天,稳定驱动机器人运行约 7 天。
在无线驱动方面,团队构建了“近红外激光 — 光电转换 — 神经电刺激”一体化架构。机器人背部集成微型砷化镓(GaAs)光伏模块,通过分时、分区激光辐照左右光伏单元,可独立控制双侧肌肉收缩时序,无需外接线缆即可实现直行、左右转向、环形巡游、掉头等多自由度复杂运动,完成无缆化水下精准操控。该方案无需对生物组织进行基因修饰。
性能测试结果表明,该机器蝠鲼平均直线游动速度达每秒 0.54 体长(约 2.7 厘米 / 秒),瞬时峰值游速可达每秒 2 体长,创造了由骨骼肌组织驱动的类生命机器人的最高相对行进速度;最小转弯半径仅 0.8 倍体长,最大转向角速度达每秒 21 度,约 17 秒即可完成完整环形轨迹。该机器人同时支持水面巡游、水下 5 克负载作业及硬质地面低速曲线移动。
研究团队认为,此类小型、鳍推进的机器人适用于浅水环境监测及对水生生物的低扰动观测。此外,所构建的肌肉电刺激参数体系可为神经损伤后的体外肌肉康复研究及动态组织工程培养系统提供实验参考。
目前的主要限制在于生物组织寿命与外部能量依赖。下一步,团队计划优化离体肌肉体外培养体系以延长寿命,研发类神经柔性薄膜电极以实现更均匀的电信号分布,并尝试将光伏系统与机载储能结合,使机器人储存光能按需调用。该研究得到国家自然科学基金、科技部重点研发计划支持。
IT之家附论文地址: https://doi.org/10.1002/adfm.77713

 扫码直达文章详情